INSAIT и NVIDIA създадоха тест за това доколко AI може да управлява роботи
 LADDER оценява водещи AI модели при изпълнение на многостъпкови задачи с роботи – и показва, че дори най-силните системи все още се затрудняват сериозно

Изкуственият интелект вече решава сложни математически задачи, пише код и управлява хуманоидни роботи в демонстрации. Но когато трябва да изпълни поредица от прости физически действия без грешка – например да разчисти маса и да премести няколко предмета на правилните места – ограниченията му бързо стават видими.
INSAIT и NVIDIA представиха LADDER – нова публична платформа за оценка на способността на AI моделите да управляват роботи при изпълнение на последователни задачи. Целта е да се измерва не само дали един робот може да извърши отделно действие, а доколко надеждно може да изпълни цяла поредица от действия в правилния ред.
Платформата включва 145 ежедневни задачи с между един и десет обекта. Роботът трябва например да поставя плодове и други предмети в чиния или кош, да ги премества в определен ред или да оставя част от тях на място. Всяка задача се изпълнява в симулация и се отчита като успешна само ако всички предмети се окажат там, където трябва.
Резултатите показват голяма разлика между впечатляващите възможности на съвременните езикови модели и надеждността им във физическия свят.
Най-добрата тествана система изпълнява успешно 63,3% от задачите. При най-дългите задачи, включващи преместването на 8 до 10 предмета, успеваемостта пада до 34,8%.
Сред водещите модели в класацията са GPT-6 Astra, Claude Opus 5.5 и Gemini 4 Argon. Специализираните модели, разработени конкретно за роботика, се представят още по-слабо. Според INSAIT моделът π0.5 например може да премести успешно единичен предмет, но почти не успява да изпълни последователности с пет или повече обекта.
Колкото повече стъпки, толкова повече грешки
LADDER е създаден така, че да изолира един от основните проблеми при роботиката – натрупването на грешки.
Да се премести един предмет е сравнително лесна задача. При десет последователни действия обаче всяка грешка може да провали целия процес.
На сайта на платформата това е показано с привидно елементарна задача: роботът трябва последователно да постави банан, два портокала, лимон, лайм, авокадо, лук, личи, тиква и нар в кош.
За човек това е рутинно действие. За робот означава да разпознае всеки обект, да го хване, премести и постави правилно – десет пъти поред, без нито една грешка.
Точно тук резултатите се влошават най-рязко.
„Роботи, които могат надеждно да боравят с ежедневни предмети, остават едно от най-големите нерешени предизвикателства пред изкуствения интелект“, посочват авторите на LADDER.
Не само точност, но и цена
Платформата измерва и колко струва успешното изпълнение на дадена задача.
При GPT-6 Astra средната цена на успешно завършена задача е 6,49 долара. Това е около 20 пъти повече от Gemini 3.7 Flash, използван чрез PSP-Agent, който изпълнява 42,8% от задачите.
Пълното тестване на GPT-6 Astra върху приблизително 2000 опита в бенчмарка струва около 8000 долара, посочва INSAIT.
Така LADDER позволява да се сравнява не само кой модел се справя най-добре, но и каква е икономическата цена на тази надеждност – фактор, който ще бъде ключов при реалното внедряване на роботи в индустрията и услугите.
Симулацията съвпада с реалните роботи
Екипът е проверил резултатите и върху два реални робота. Подреждането на моделите се запазва същото като в симулацията, което според авторите показва, че платформата може да служи като надежден ориентир за реалните им способности.
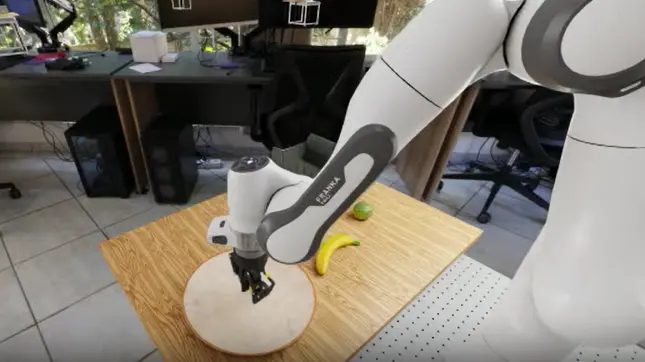
В един от тестовете реален робот Franka, управляван от Gemini 3.7 Flash чрез PSP-Agent, трябва последователно да постави синя чаша, морков и патладжан в купа.
LADDER е публично достъпен и ще бъде обновяван с появата на нови AI модели. Разработчиците могат да добавят собствените си системи към класацията чрез публикувания код, а резултатите се проверяват от екипа на проекта.
Проектът е разработен от Петко Петков, Джулиано Албанезе, Николай Николов, Люк ван Гул и Данда Пани Паудел от INSAIT, както и Джонатан Трембле от NVIDIA.
LADDER показва и защо т.нар. Physical AI остава толкова трудна област: моделите могат да демонстрират впечатляващо езиково и логическо мислене, но надеждното взаимодействие с физическия свят изисква последователност, прецизност и устойчивост на грешки, които днешните системи все още не могат да гарантират.
СВЪРЗАНИ СТАТИИ
Първите $5 милиарда инвестиции в отбрана на JPMorgan са за роботи и хиперзвукови ракети
Банката е придобила дялове в стартъпите Hadrian, който изгражда автоматизирани фабрики за аерокосмически и отбранителни компании, и Castelion, разработващ евтини хиперзвукови ракети, като част от инициативата за сигурност и устойчивост в САЩ
Хуманоидни роботи се обучават да работят нощни смени в датски супермаркети
Веригата Føtex тества машини на китайската Unitree, които трябва да започнат самостоятелно да зареждат стоки по рафтовете до началото на 2027 г.
Япония и Южна Корея ускоряват автоматизацията, за да настигнат Китай в корабостроенето
Двете азиатски страни инвестират в роботи и „смарт“ корабостроителници заради недостига на работна ръка и засилващата се конкуренция от Китай
Последни Технологии
виж още
Швеция блокира ChatGPT и Claude за правителствени служители
Забраната за използване на браузър версии на инструментите с изкуствен интелект влиза в сила от 26 октомври, на фона на опасения за сигурността при обработката на данни
Meta набира 95 милиарда долара за финансиране на AI инфраструктура и суперинтелект
Nvidia, AMD и Broadcom са проявили интерес към придобиване на акции на компанията на стойност около 5 милиарда долара
Натриеви срещу литиеви батерии: Как новата технология може да промени пазара?
По-достъпната суровина предлага възможности за по-евтини батерии, но литият запазва предимствата си, а Китай вече доминира производството на новата технология
Последни Profit
виж още
Президентът на Финландия и премиерът на Норвегия са разговаряли с Путин за Украйна преди срещите в Абу Даби
Стуб и Стьоре са предали директно послания за бъдещите преговори, след като миналата седмица участваха в среща със Зеленски и американски представители в Осло
Депозитите на домакинствата нарастват до 57,2 млрд. евро към края на септември по данни на БНБ
Общият размер на депозитите на неправителствения сектор у нас достига 87,59 млрд. евро към края на септември, което се равнява на 68,2 процента от прогнозния брутен вътрешен продукт на страната